학부·대학원 로봇 실습실에 실시간 위치 추정 기준과 힘 센서를 갖춰 제어·SLAM·인간-로봇 상호작용 교육을 지원합니다.
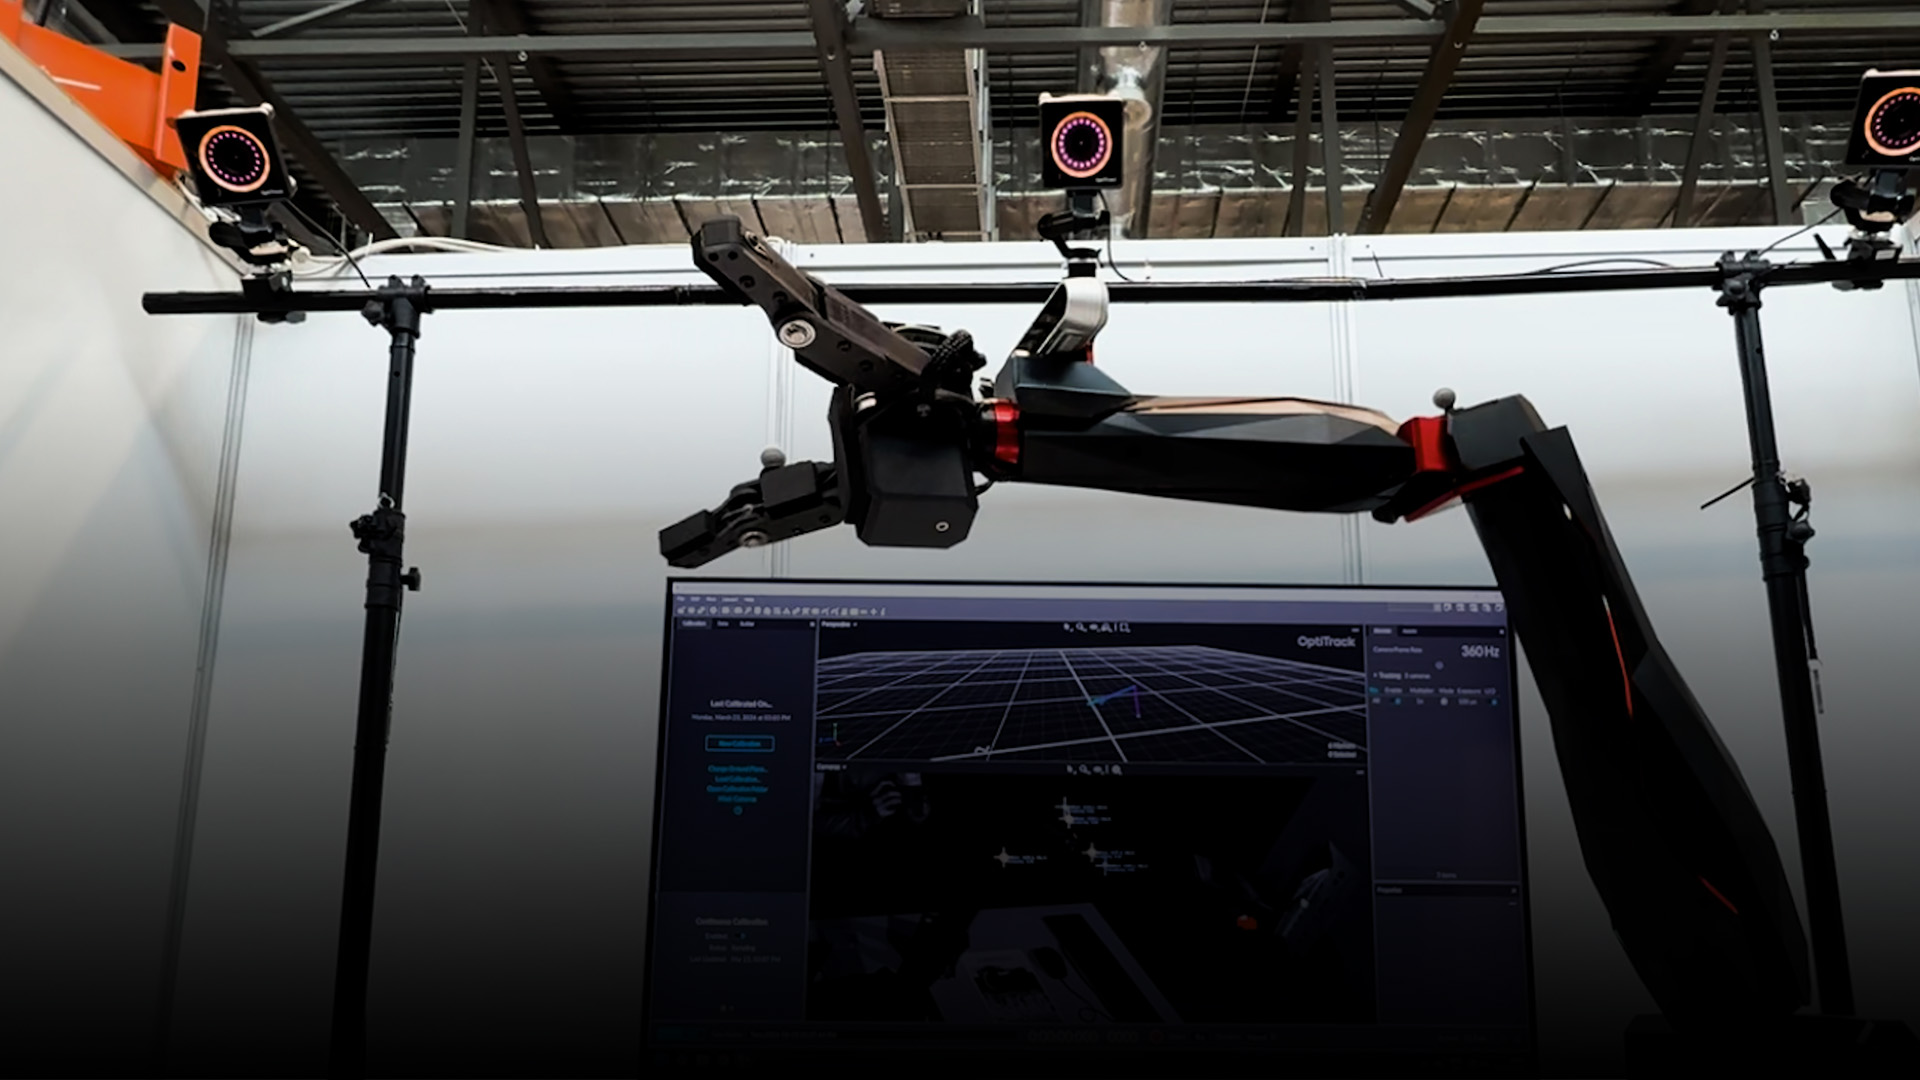
로봇공학 교육에서는 학생들이 만든 알고리즘이 실제로 얼마나 정확한지 눈으로 확인하는 경험이 중요합니다. 광학식 트래킹으로 이동 로봇과 드론의 실제 위치를 ROS 2에 실시간으로 제공하면 제어·경로 계획·SLAM 실습의 결과를 바로 평가할 수 있습니다.
6축 힘/토크 센서는 로봇 팔 실습에서 힘 제어와 접촉 감지를 가르치는 데 쓰이고, 무료로 제공되는 SDK와 MATLAB·Python 예제로 학생들이 직접 데이터를 받아 처리하는 과제도 구성할 수 있습니다.
주요 활용
- 이동 로봇·드론 제어 실습 기준 위치 제공
- ROS 2·MATLAB·Python 연동 과제
- 로봇 팔 힘 제어·접촉 감지 실습
- 캡스톤·경진대회 프로젝트 지원