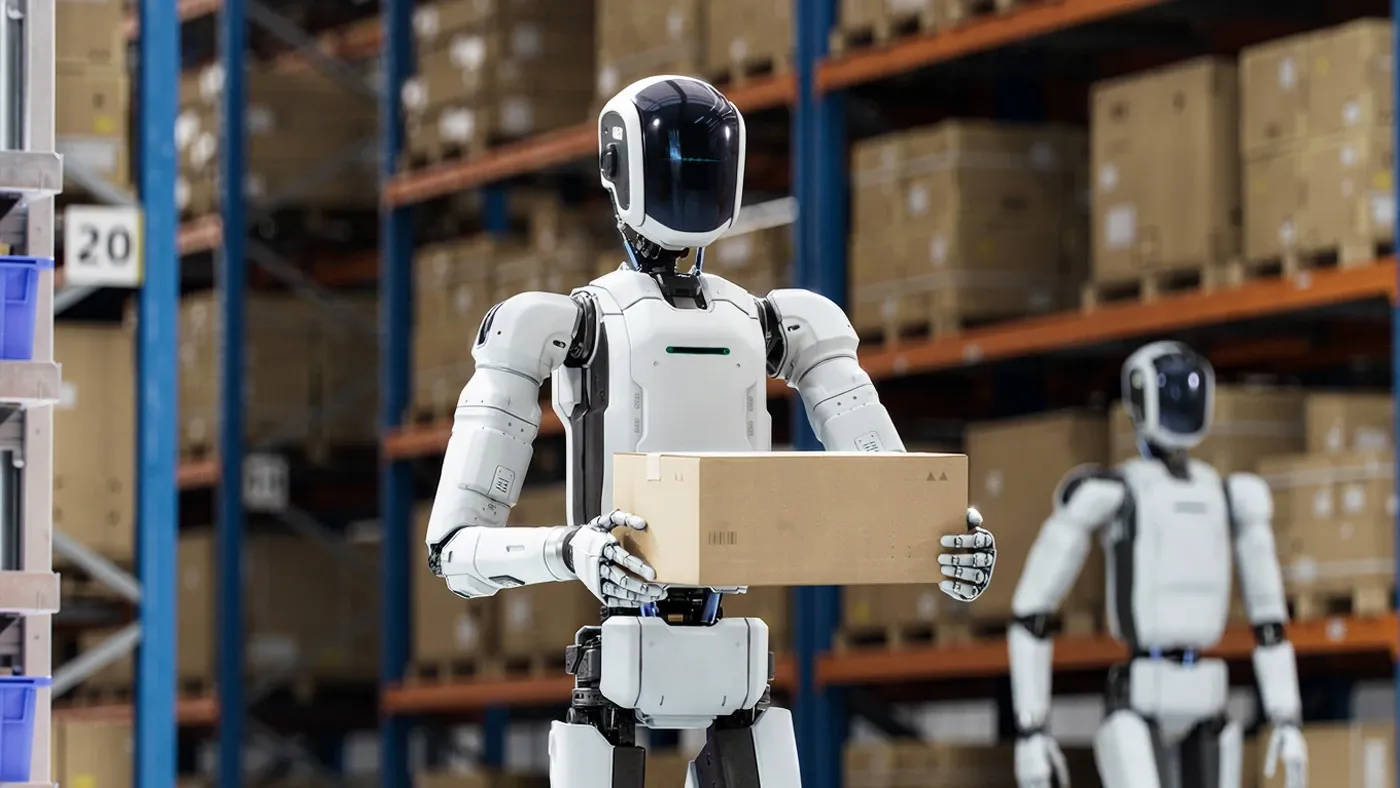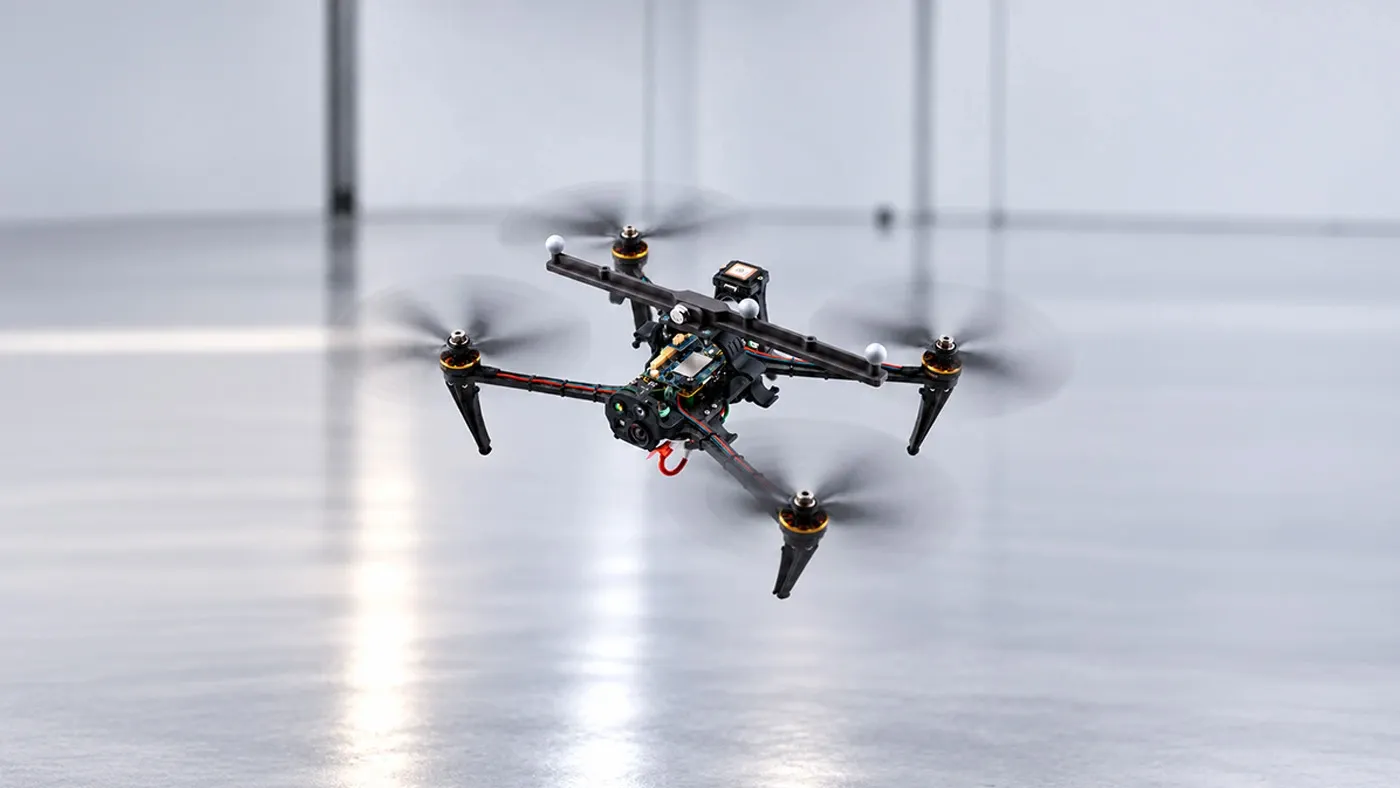
카메라·라이다 기반 위치 추정 알고리즘의 오차를 드리프트 없는 기준 궤적과 비교해 정량적으로 평가합니다.
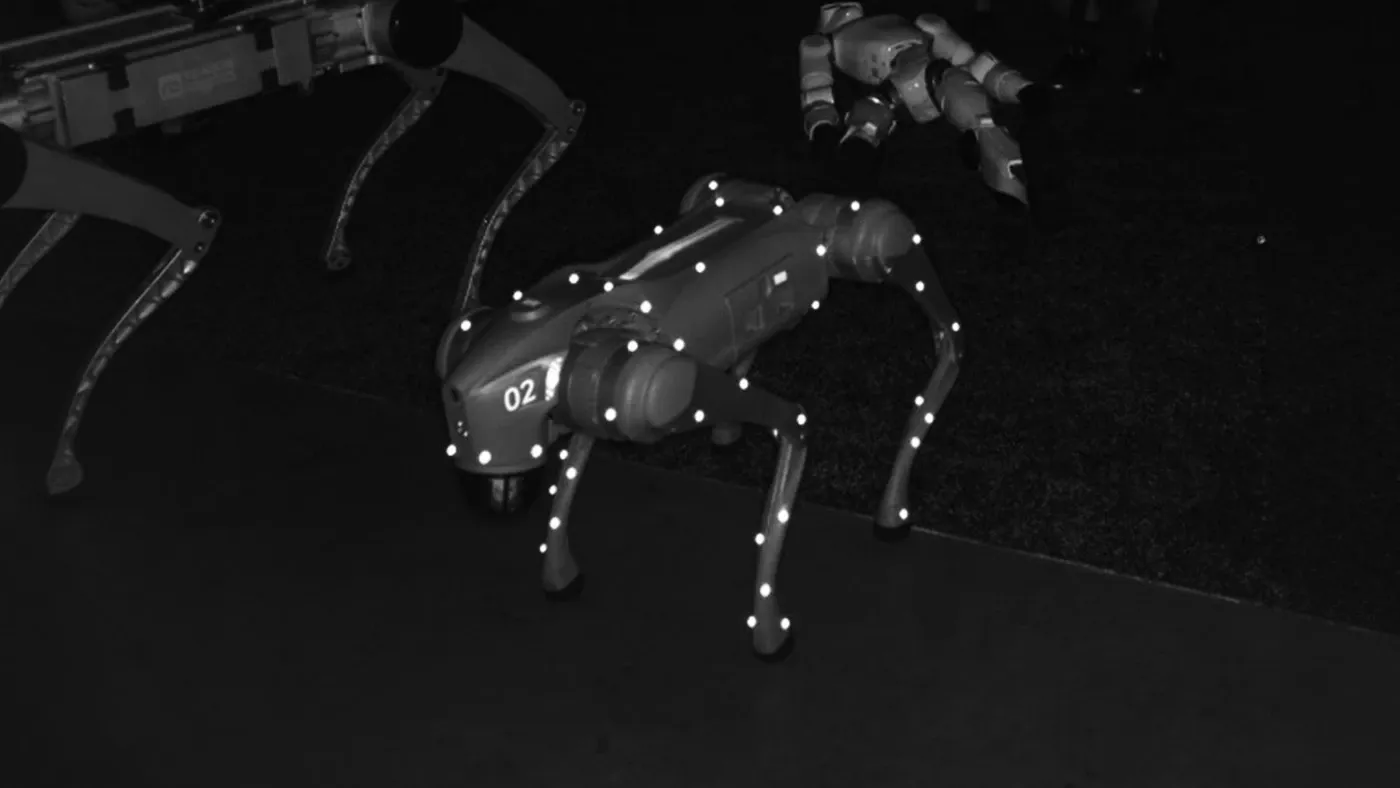
Visual SLAM, 라이다 오도메트리, 자율이동로봇(AMR)의 위치 추정 성능을 평가하려면 "진짜 위치"를 알아야 합니다. 광학식 모션캡처는 로봇에 붙인 마커의 6자유도(위치+회전) 궤적을 0.3mm 이내 오차로 기록해 알고리즘 결과와 직접 비교할 수 있는 기준 데이터를 제공합니다.
ROS 2 연동(MoCap4ROS2)과 NatNet SDK로 기준 궤적을 로봇 소프트웨어에 바로 흘려보낼 수 있고, 운영 중 지속 보정으로 장시간 실험에서도 기준값이 흔들리지 않습니다. 실험실 규모부터 창고형 대형 공간까지 구성 가능합니다.
주요 활용
- Visual SLAM·LiDAR 오도메트리 정확도 평가
- 자율이동로봇(AMR) 위치 추정 검증
- ROS 2 실시간 기준 궤적 전송
- 멀티 로봇 협동 주행 실험