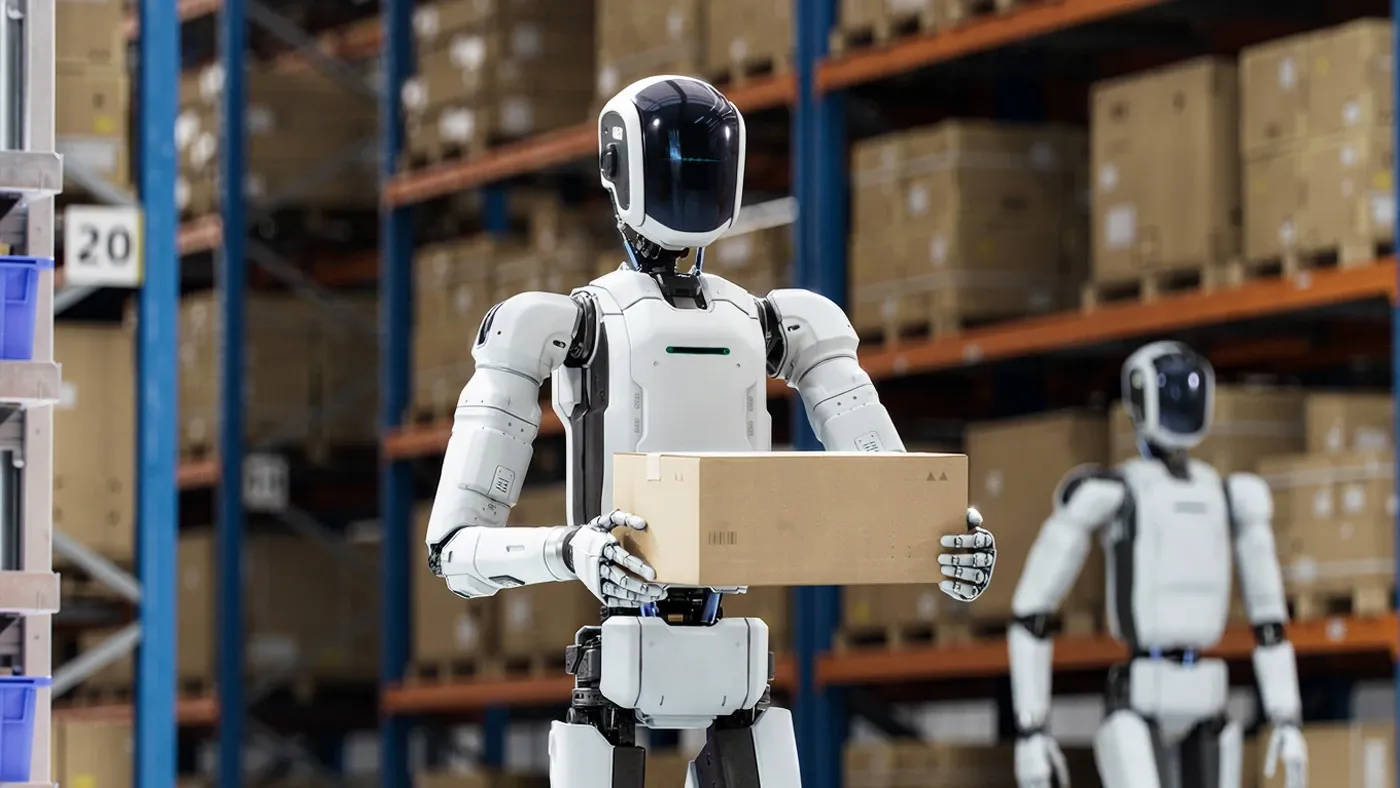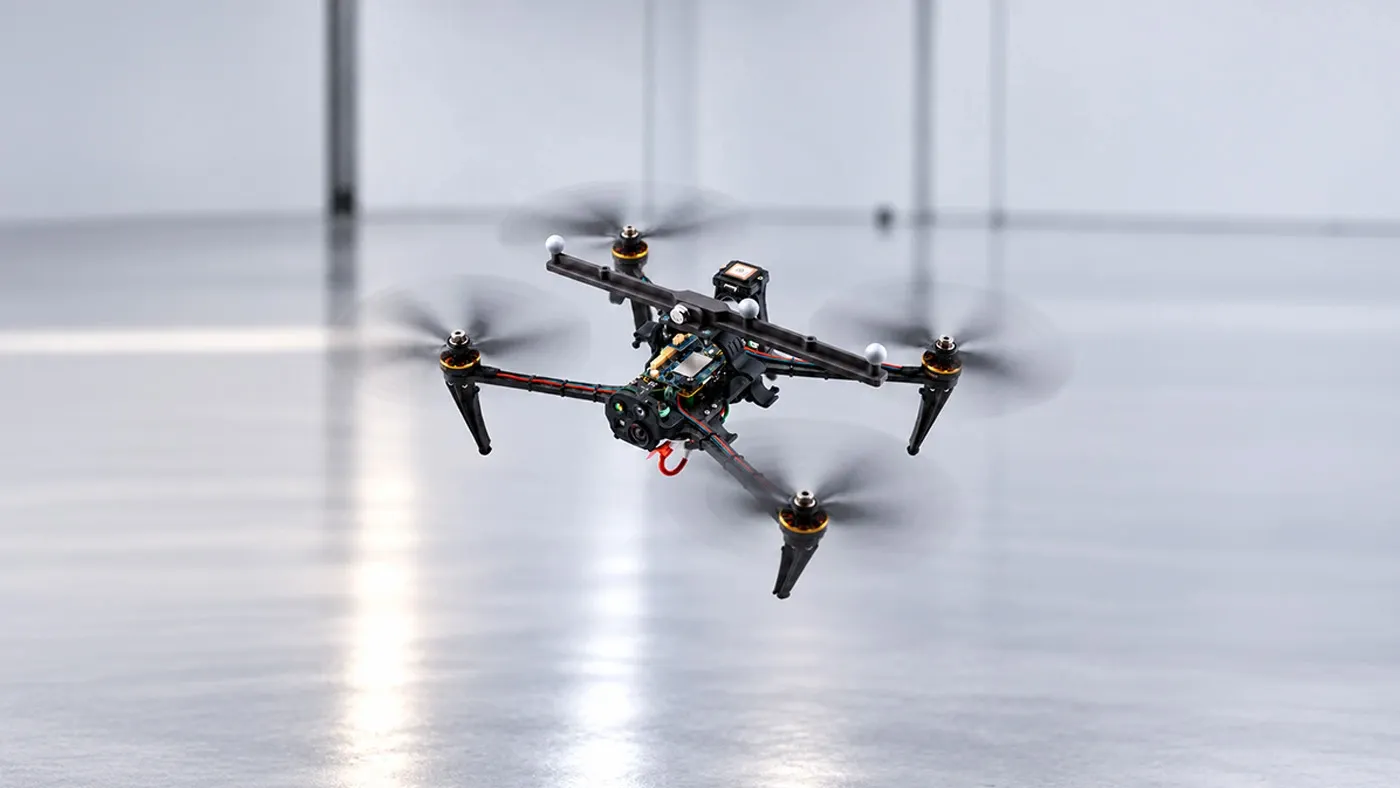
将基于相机和激光雷达的定位算法误差与无漂移的基准轨迹进行比较,进行定量评估。
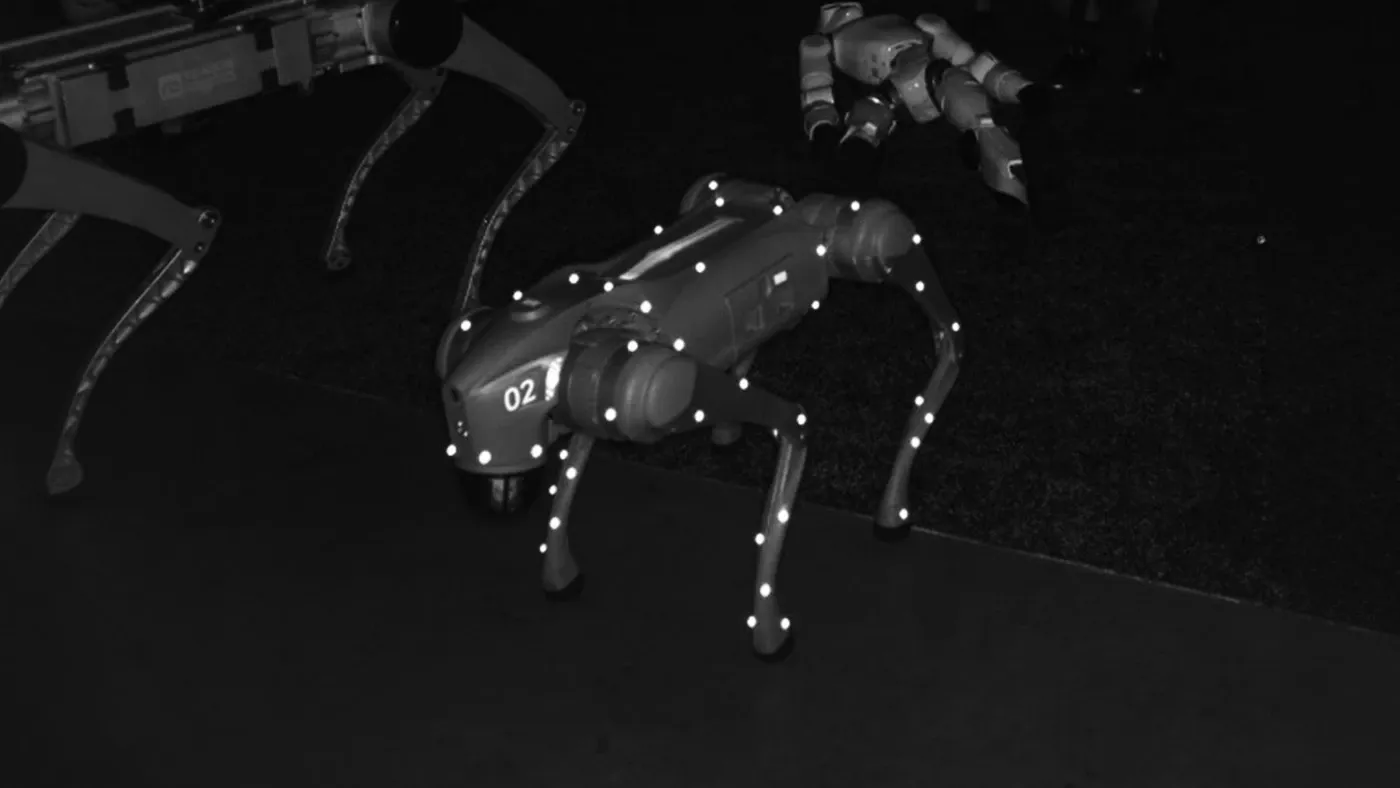
要评估 Visual SLAM、激光雷达里程计和自主移动机器人(AMR)的定位性能,就必须知道“真实位置”。光学动作捕捉以 0.3mm 以内的误差记录机器人上标记点的六自由度(位置+旋转)轨迹,提供可与算法结果直接比较的基准数据。
通过 ROS 2 联动(MoCap4ROS2)和 NatNet SDK,可将基准轨迹直接传送到机器人软件;运行中的持续校准确保长时间实验中基准值稳定不变。可配置从实验室规模到仓库级大空间。
主要应用
- Visual SLAM · 激光雷达里程计精度评估
- 自主移动机器人(AMR)定位验证
- 向 ROS 2 实时传输基准轨迹
- 多机器人协同行驶实验