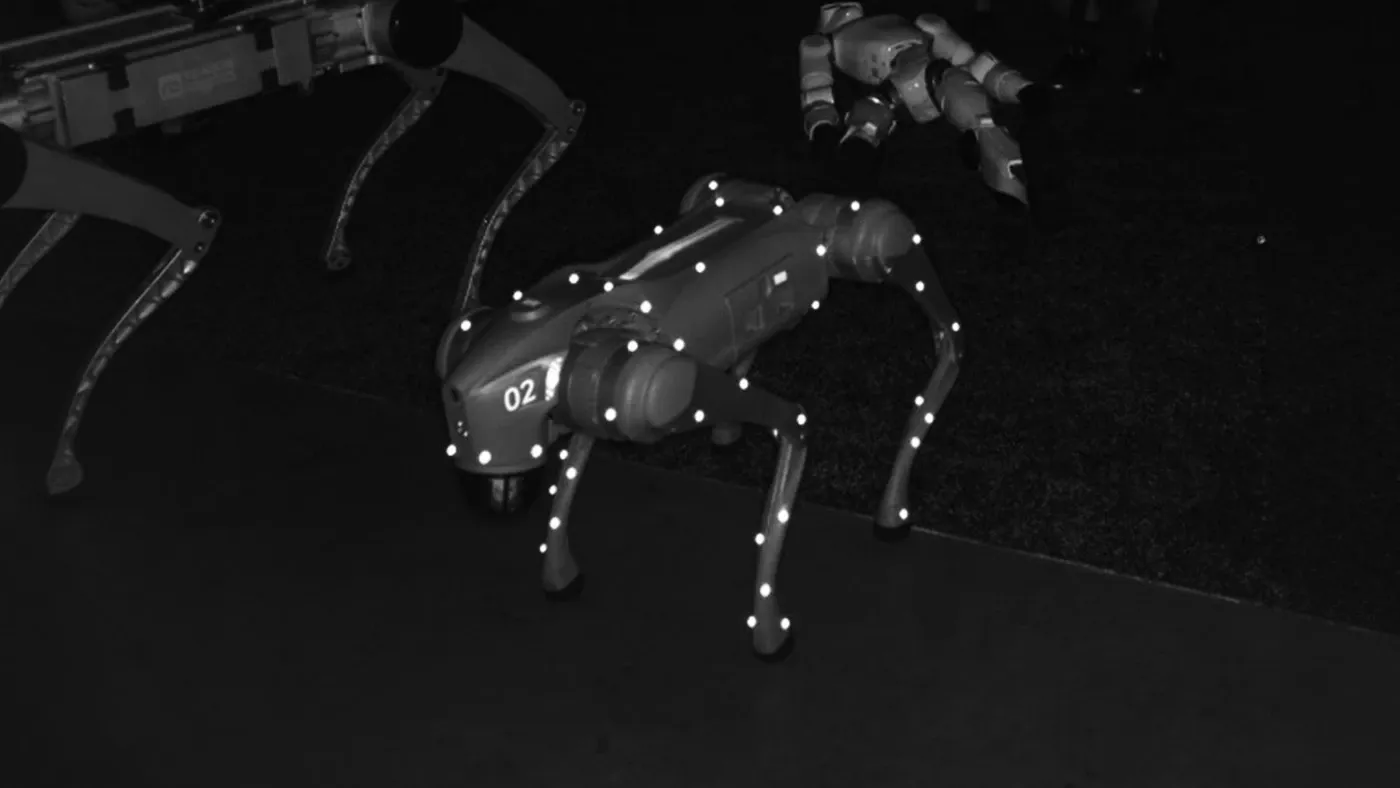
精确记录人体全身动作,用作人形机器人的模仿学习数据,或实时操控机器人。
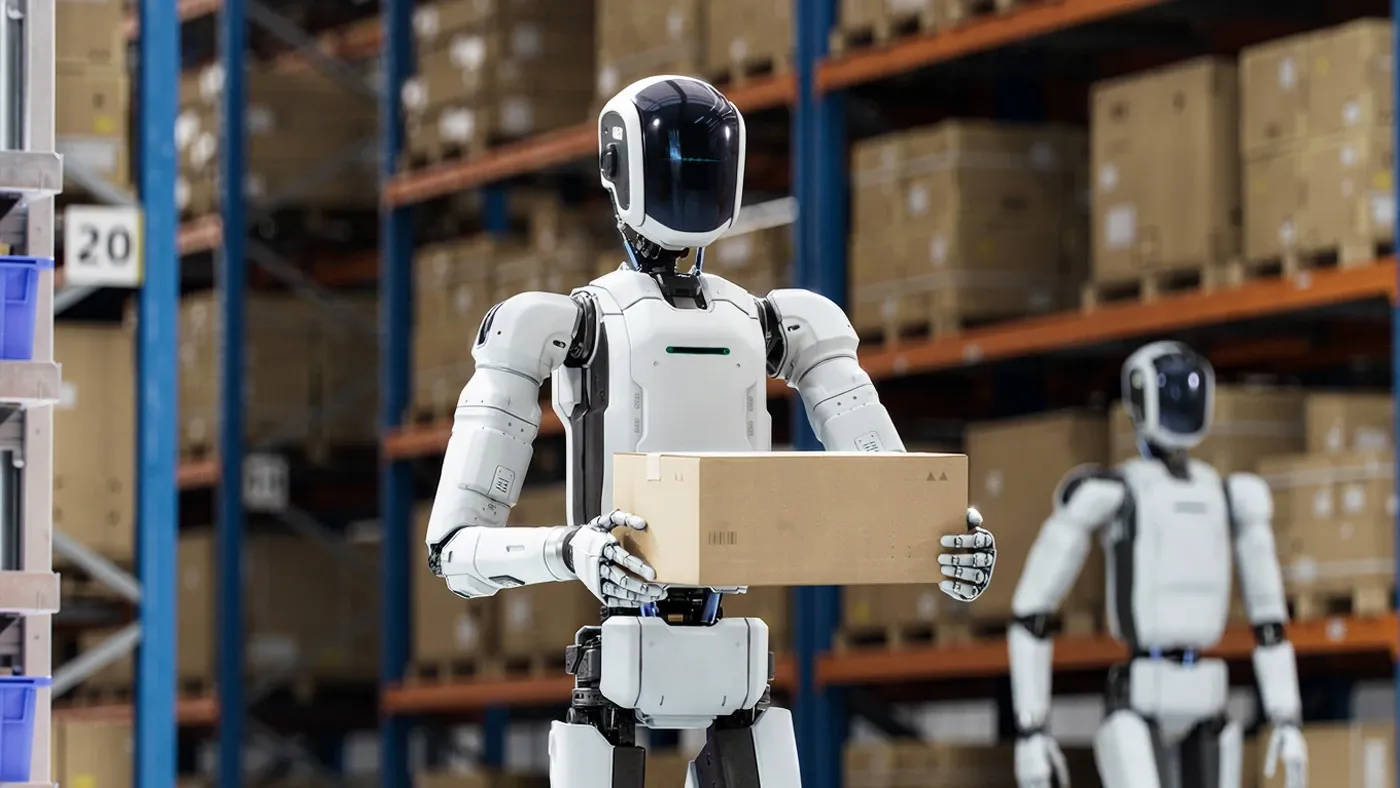
人形机器人要像人一样行走和操作物体,需要大量人体动作数据。光学动作捕捉高精度记录关节轨迹,手指追踪手套则记录手部的精细操作,为模仿学习(imitation learning)和重定向打下数据基础。
还可以搭建远程操作系统,将穿戴惯性动捕服和手套的操作者动作实时传递给机器人。同时用光学系统记录机器人的实际动作,即可定量分析指令与结果之间的差异。
主要应用
- 构建用于模仿学习的全身 · 手部动作数据集
- 人体动作 → 机器人重定向验证
- 基于可穿戴传感器的实时远程操作
- 机器人实际动作的精确记录与评估