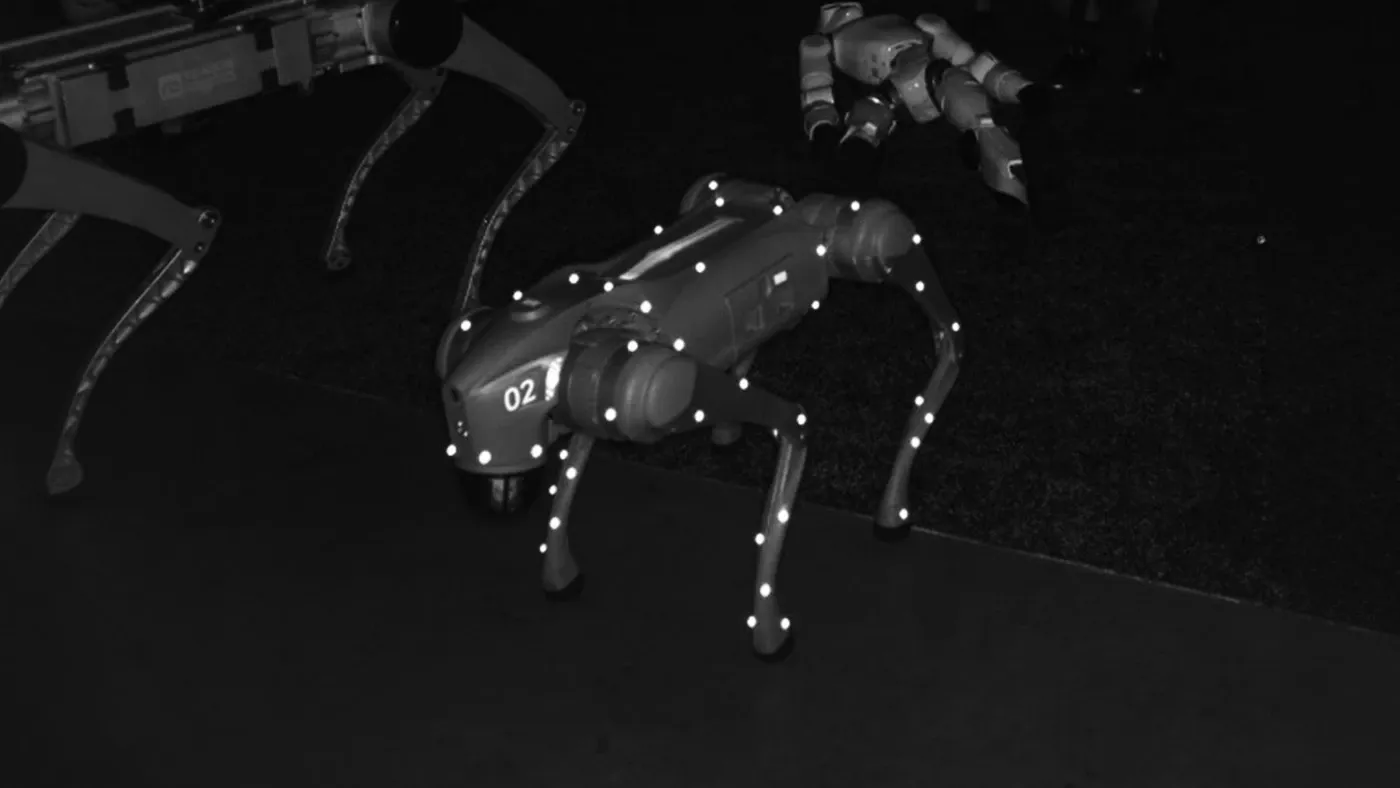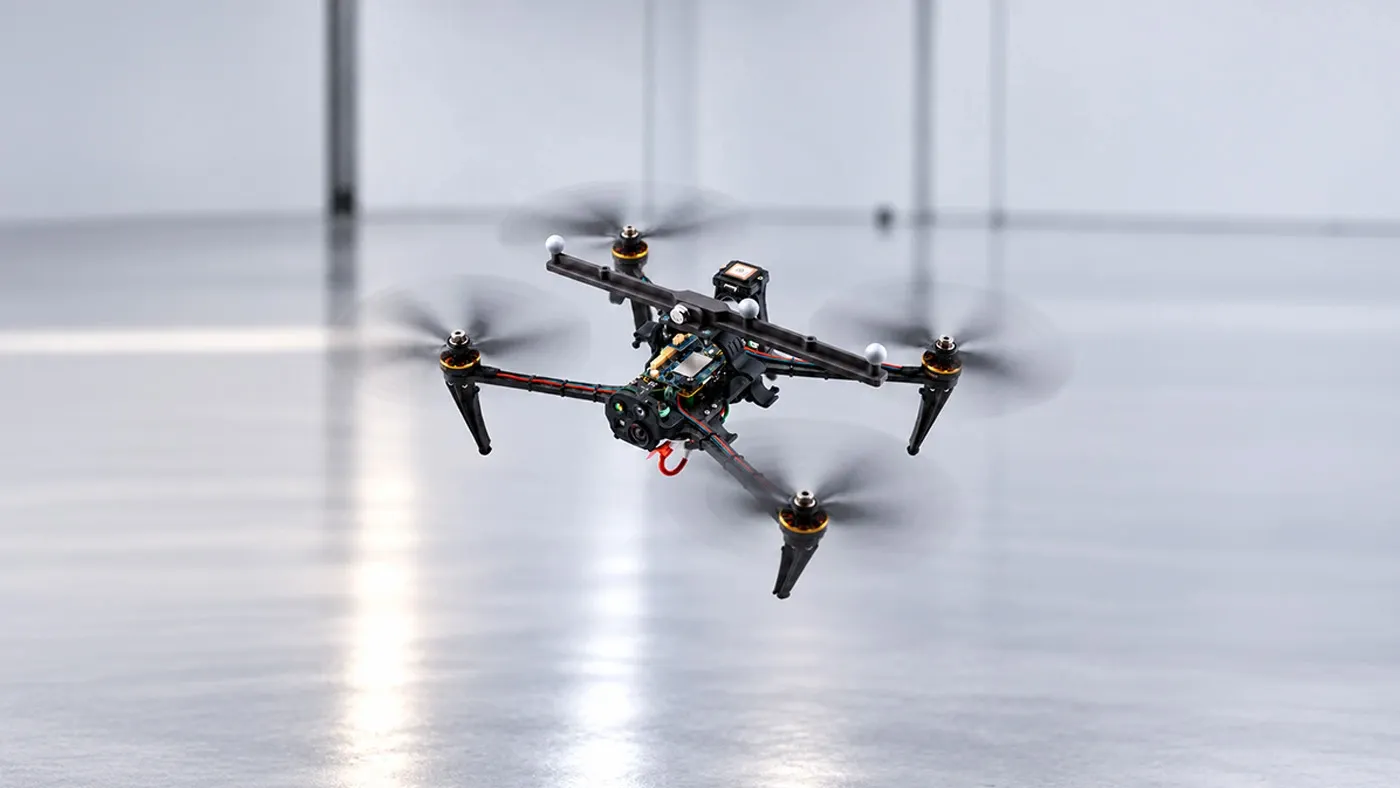
사람의 전신 동작을 정밀하게 기록해 휴머노이드 로봇의 모방 학습 데이터로 쓰거나 실시간으로 로봇을 조종합니다.
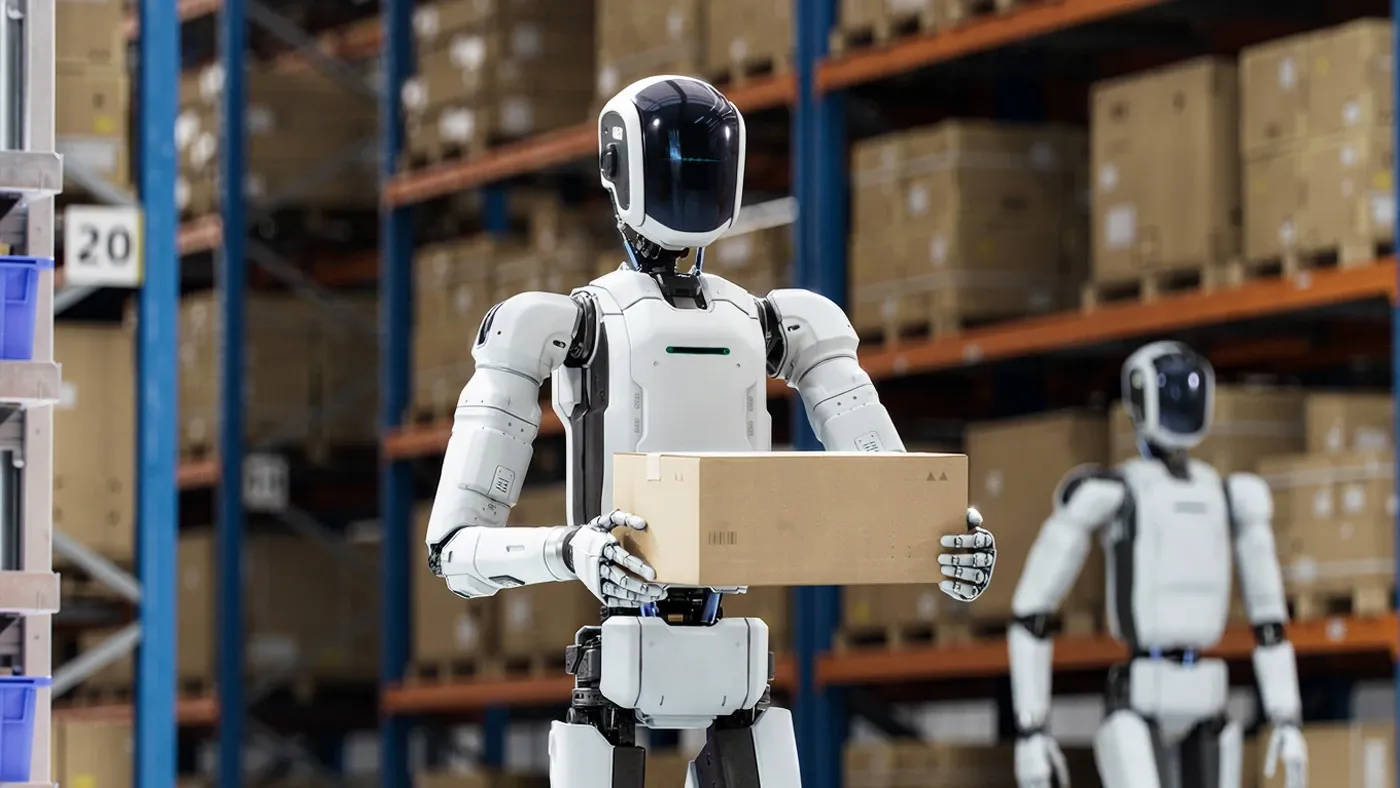
휴머노이드 로봇이 사람처럼 걷고 물건을 다루려면 사람의 움직임 데이터가 대량으로 필요합니다. 광학식 모션캡처로 관절 궤적을 고정밀로 기록하고, 손가락 트래킹 글러브로 손의 세밀한 조작까지 담아 모방 학습(imitation learning)과 리타게팅의 바탕 데이터를 만듭니다.
관성식 슈트와 글러브를 착용한 조작자의 동작을 실시간으로 로봇에 전달하는 텔레오퍼레이션도 구성할 수 있습니다. 이때 로봇 쪽의 실제 움직임을 광학식 시스템으로 동시에 기록하면 명령과 결과의 차이를 정량적으로 분석할 수 있습니다.
주요 활용
- 모방 학습용 전신·손 동작 데이터셋 구축
- 사람 동작 → 로봇 리타게팅 검증
- 웨어러블 센서 기반 실시간 원격 조작
- 로봇 실제 동작의 정밀 기록·평가