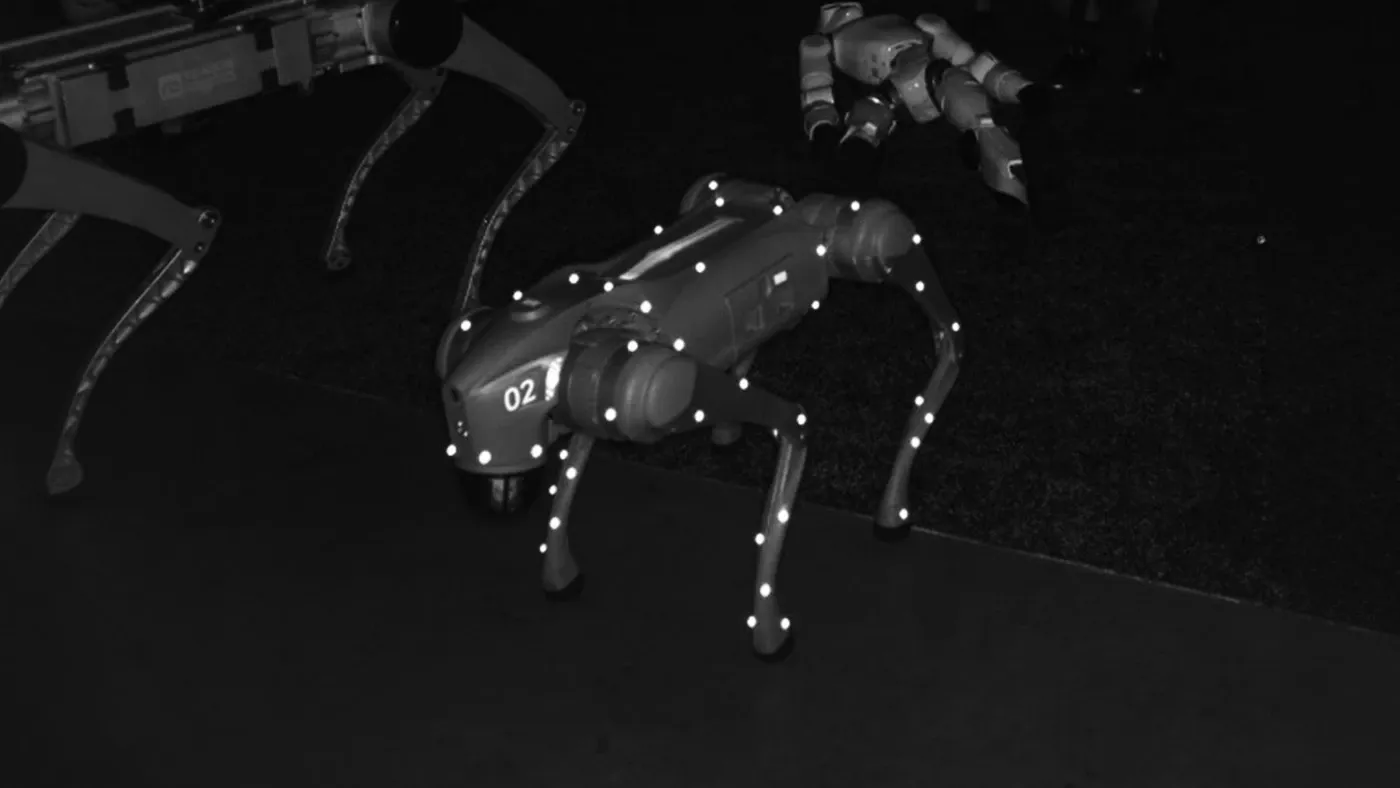
在室内飞行空间中低延迟追踪无人机的位置与姿态,支持控制算法开发和集群飞行实验。
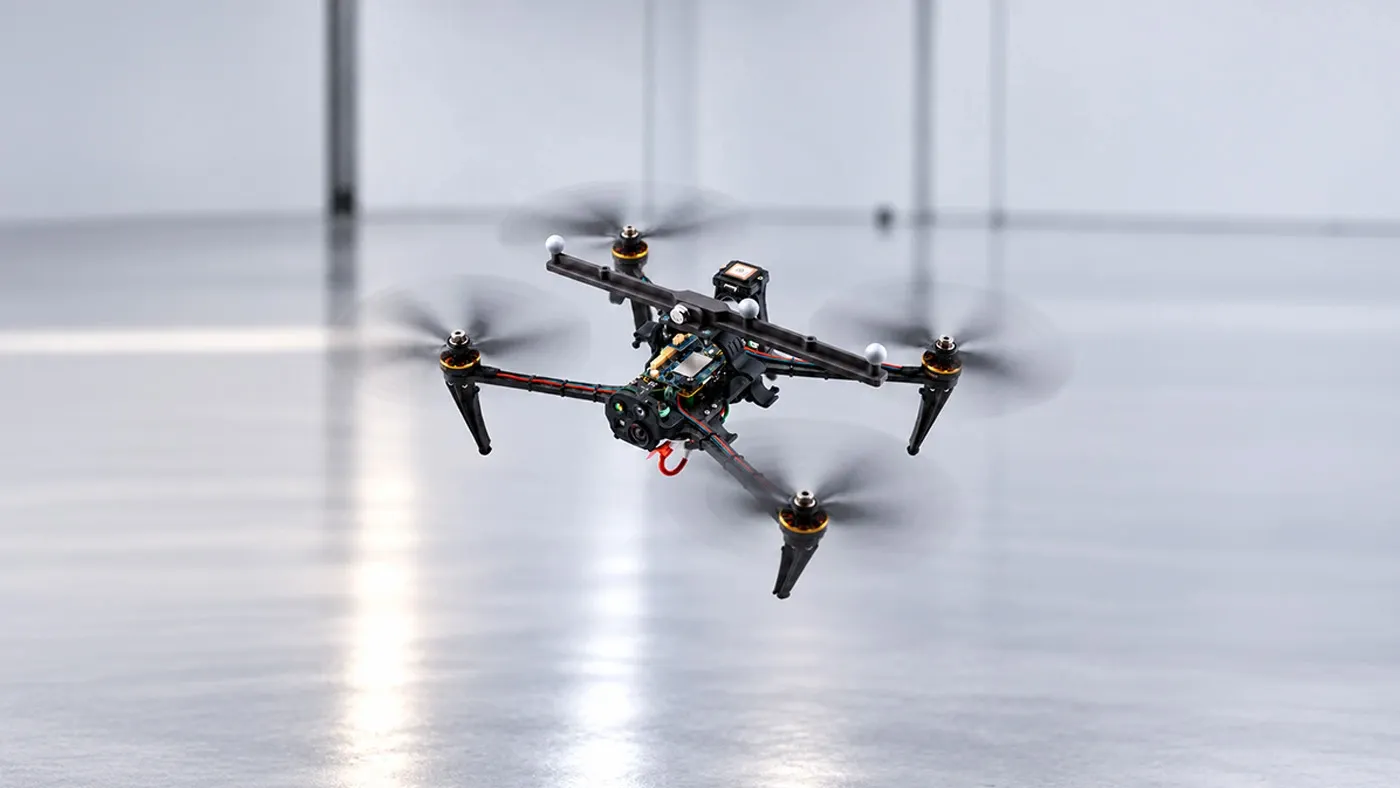
在 GPS 信号无法覆盖的室内稳定飞行无人机,需要一个从外部告知其位置的系统。光学追踪可将高速运动无人机的六自由度姿态以数毫秒的延迟传送给 PX4、ArduPilot 等飞控,实现精确的位置控制和轨迹跟踪实验。
为每架无人机设置不同的标记点布局,即可同时追踪集群飞行;结合针对高速飞行优化的滤波设置和覆盖大空间的远距离相机,还可搭建大型飞行场。
主要应用
- 室内无人机飞行位置控制(PX4 · ArduPilot 联动)
- 集群飞行 · 协同控制实验
- 高速机动轨迹记录与控制性能分析
- 搭建大型室内飞行场