Robotics & Engineering
机器人 · 工程
机器人、无人机和自动驾驶研究需要用来对比算法估计位置的基准值,即真值(ground truth)。我们以亚毫米级精度的光学追踪、六轴力/力矩传感器,以及将人体动作传递给机器人的可穿戴传感器和触觉设备,支持开发与验证的全过程。
HomeApplicationRobotics & Engineering
机器人 · 工程 应用案例
以真值数据验证机器人
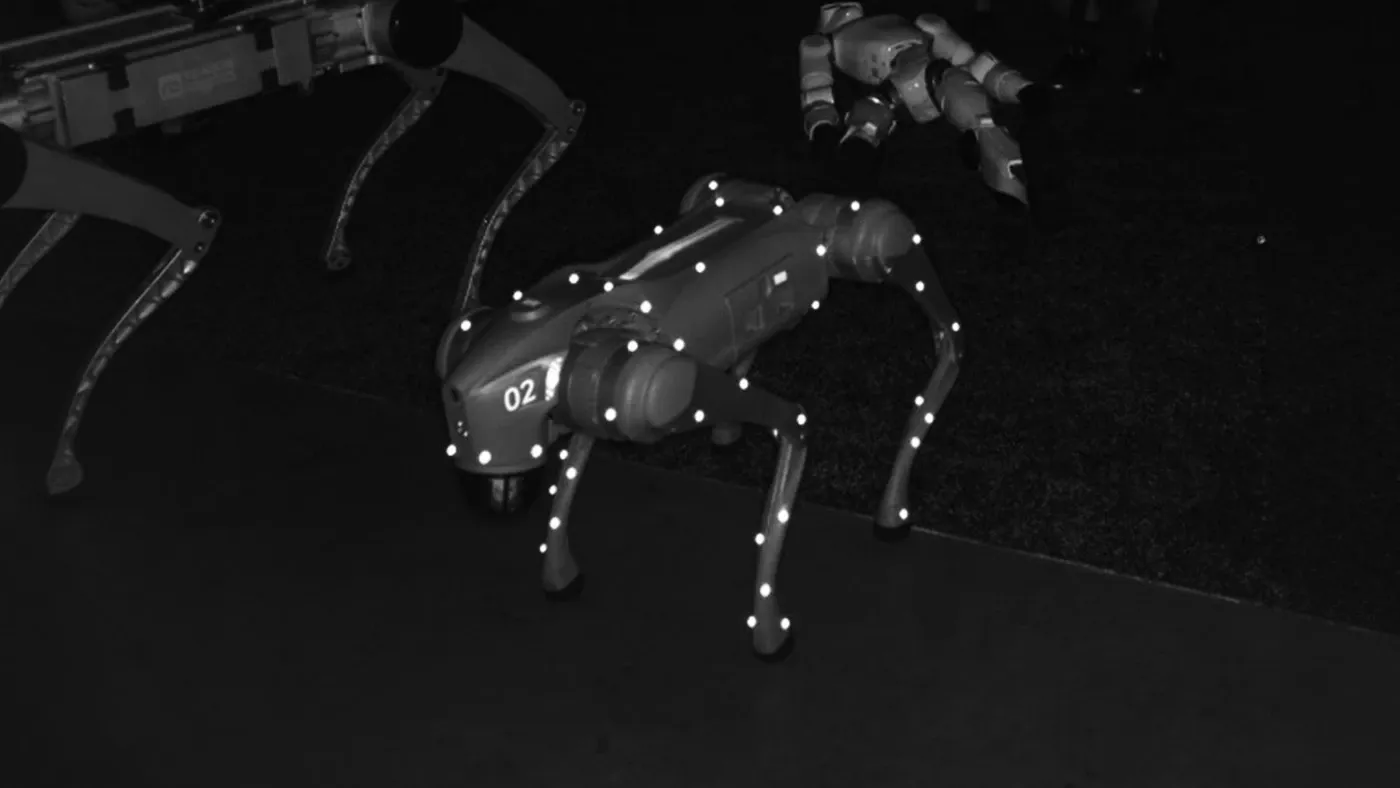 Ground Truth for SLAM & Navigation
SLAM · 自动驾驶真值
将基于相机和激光雷达的定位算法误差与无漂移的基准轨迹进行比较,进行定量评估。
OptiTrack⟶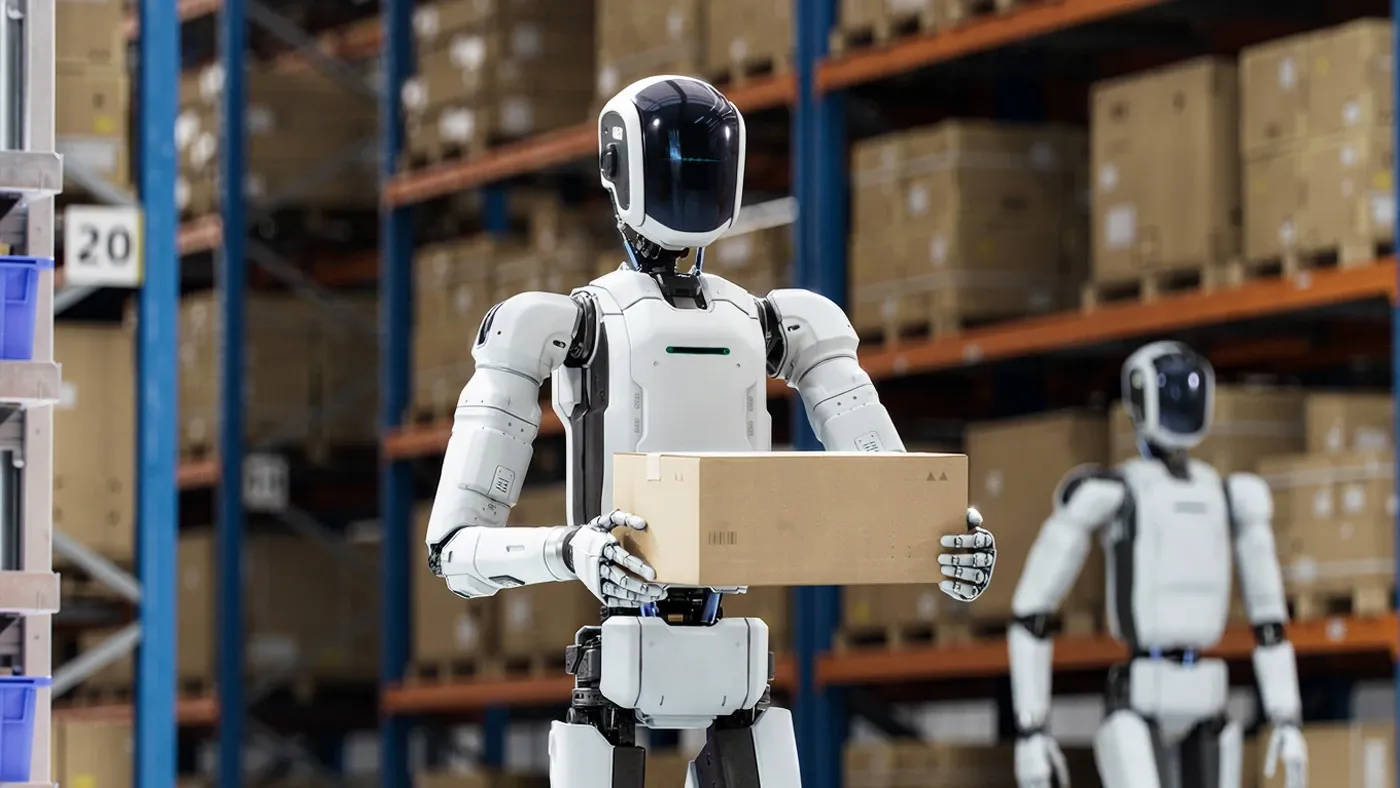 Humanoid Training Data & Teleoperation
人形机器人训练数据 · 远程操作
精确记录人体全身动作,用作人形机器人的模仿学习数据,或实时操控机器人。
OptiTrackXsensMANUS⟶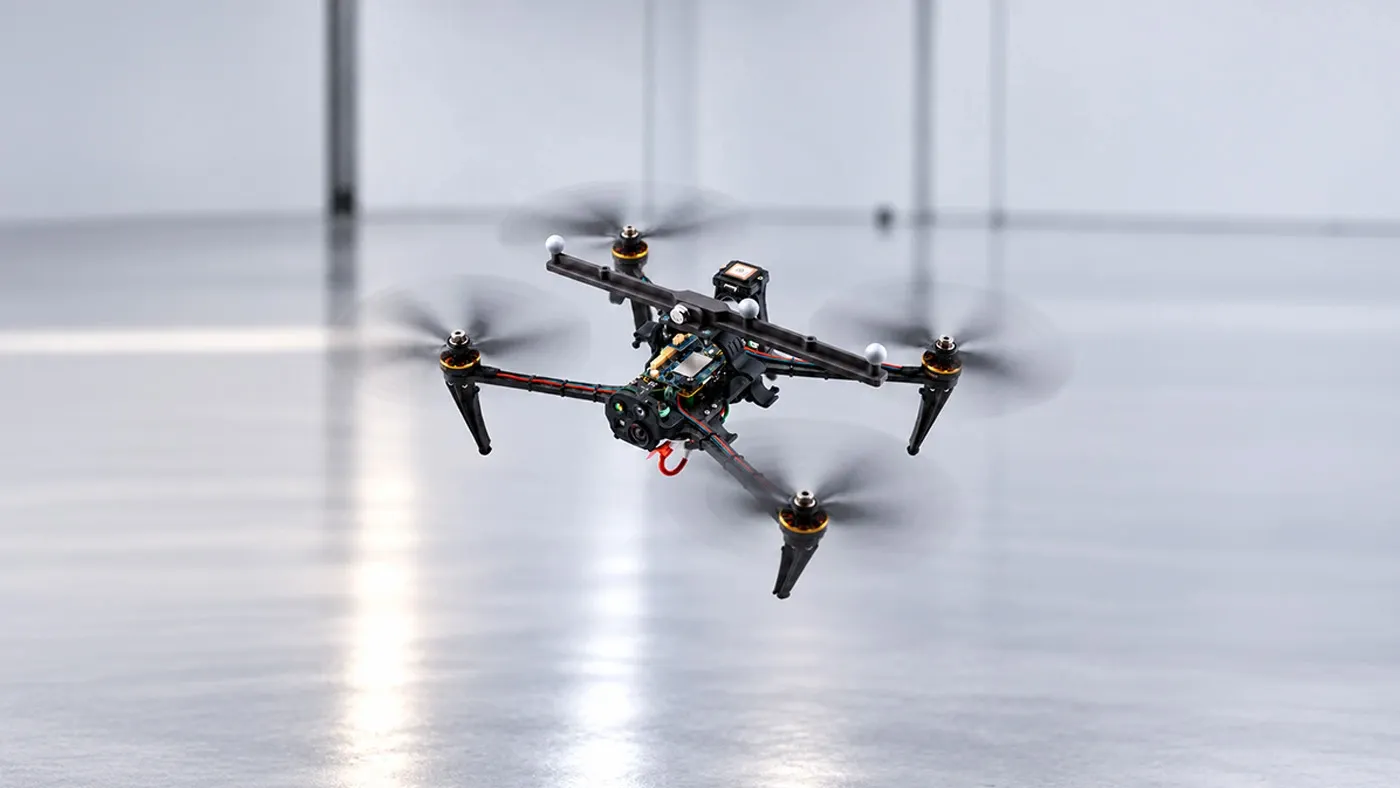 Drone & UAV Tracking
无人机 · UAV 实时追踪
在室内飞行空间中低延迟追踪无人机的位置与姿态,支持控制算法开发和集群飞行实验。
OptiTrack⟶ Robot Force/Torque Sensing
机器人力/力矩测量 · 装配自动化
在机器人腕部安装六轴力/力矩传感器,在装配、打磨及科研接触作业中精确测量和控制力。
ATI⟶Haptics & Teleoperation Interfaces
触觉 · 远程操作界面
通过力反馈设备和追踪手套,像用手触摸一样操作虚拟物体或远程机器人。
HaptionMANUSXsens⟶Ergonomics & Industrial Workload

人因工程 · 作业负荷分析
在实际作业现场测量作业人员的姿势、肌肉活动和接触压力,定量评估肌肉骨骼负担。
XsensDELSYSBIOMETRICSMoticon⟶ Tool Changing & Material Removal Automation
机器人工具更换 · 去毛刺自动化
借助自动工具快换装置,一台机器人即可承担多道工序;配合内置柔顺功能的去毛刺工具和碰撞传感器,安全实现精加工作业自动化。
ATI⟶该领域使用的设备
以下是 DooRee System Technology 在韩国供应并提供技术支持的设备。点击品牌即可查看产品列表。