通过力反馈设备和追踪手套,像用手触摸一样操作虚拟物体或远程机器人。
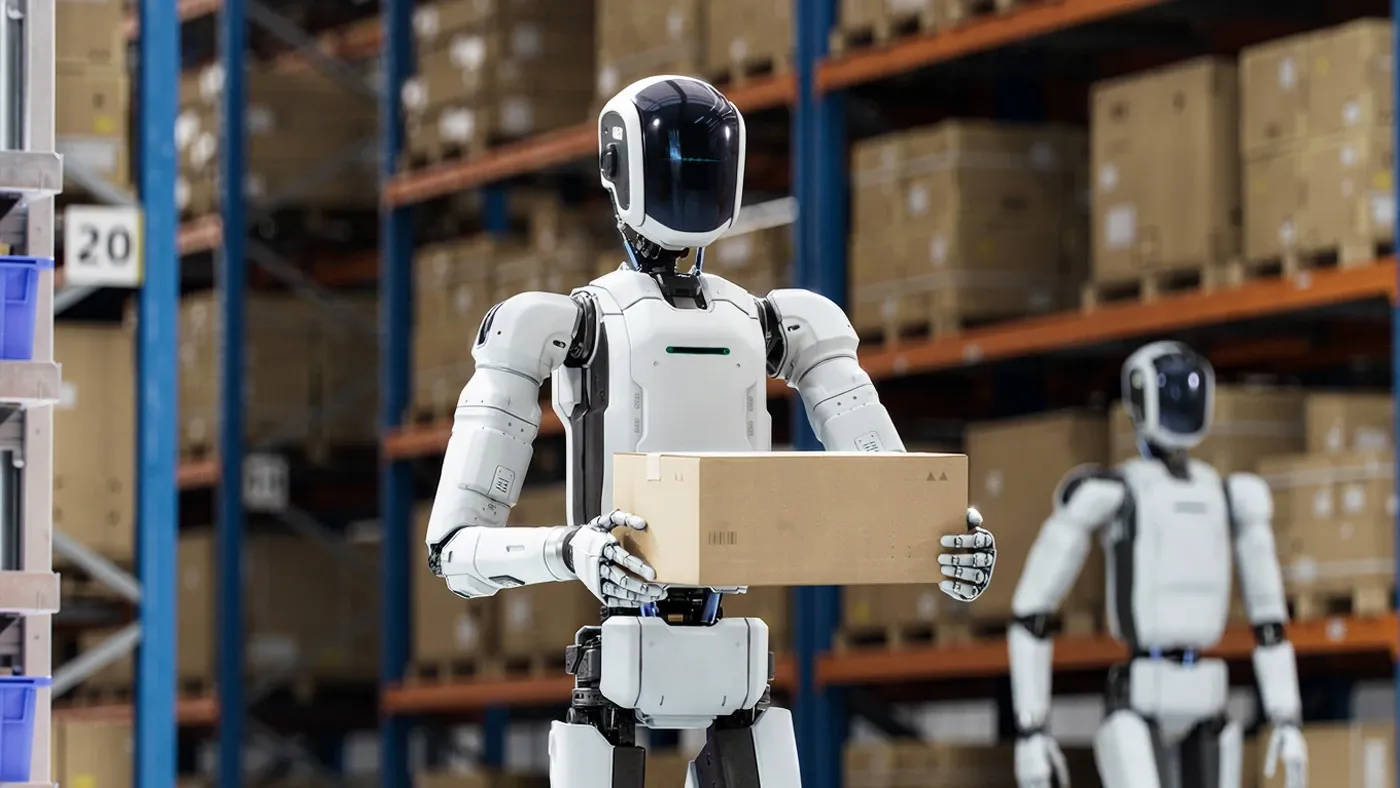
触觉界面将虚拟物体的重量和表面、远程机器人受到的阻力传递到操作者手上。将力反馈臂与手指追踪手套结合,可逼真地进行虚拟装配验证、远程维护以及危险环境中的机器人操作。
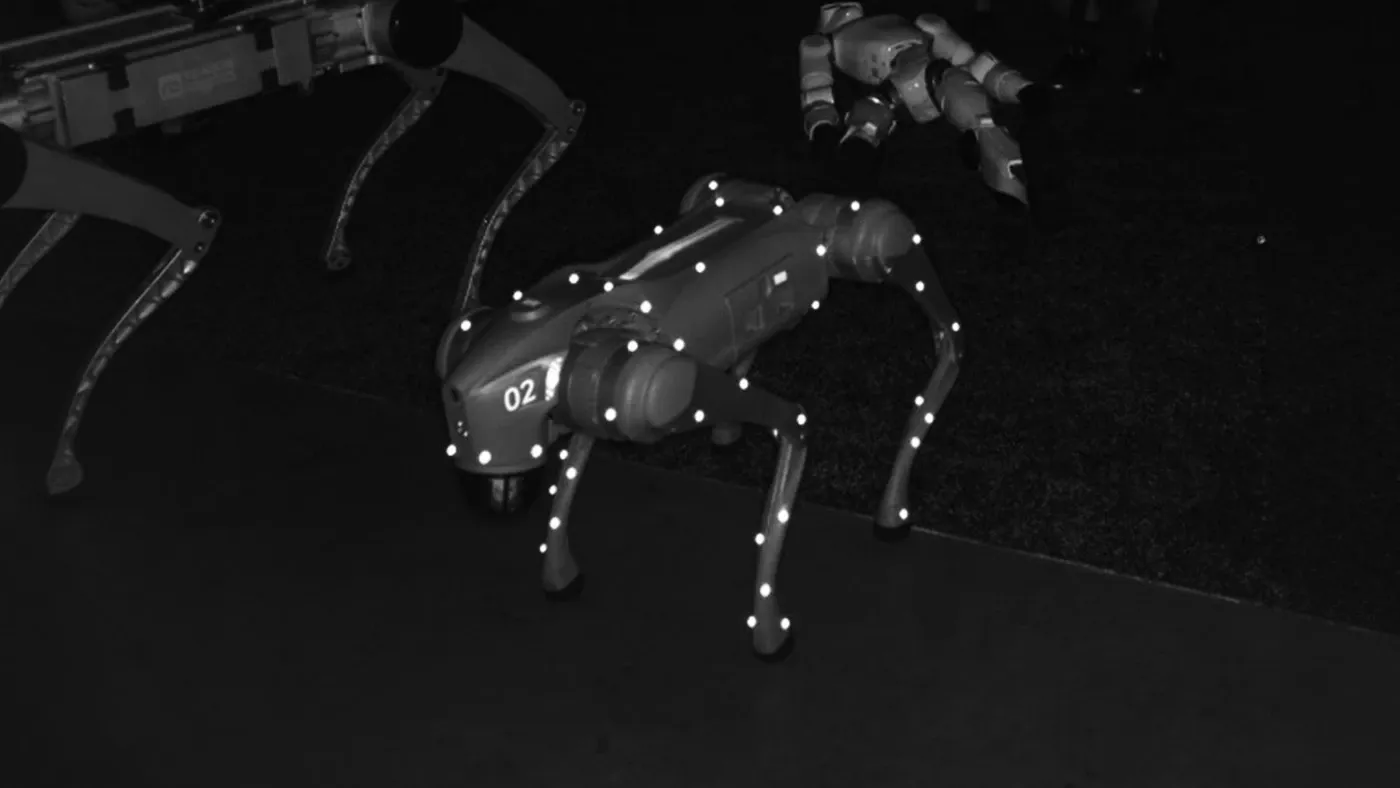
若同时追踪操作者的全身姿态,即可实现不仅反映机器人手臂、还反映全身动作的沉浸式远程操作。也可用于数字孪生 · 虚拟工厂的作业性验证。
主要应用
- 基于力反馈的远程机器人操作
- 虚拟装配 · 维护作业性验证(数字孪生)
- 手套 + 触觉臂结合的沉浸式界面
- 危险环境机器人远程维护