Product
ATI
HomeProductATI충돌 센서 (Collision Sensor)

특징
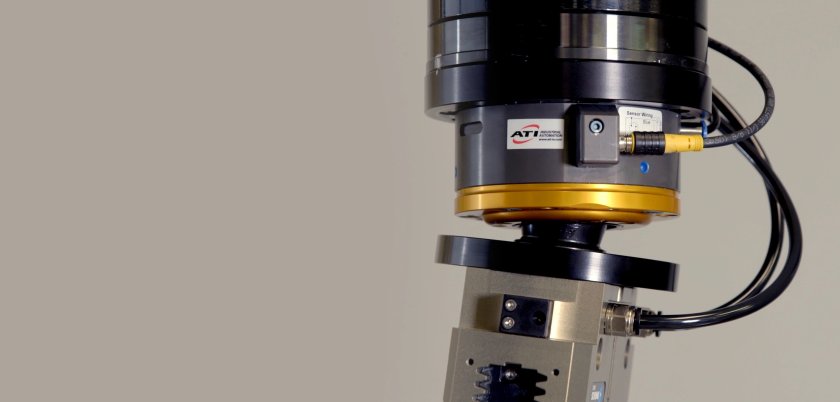
로봇 손목과 공구 사이에 장착하는 안전장치입니다. 설정한 힘이나 모멘트를 넘는 충돌이 일어나면 센서가 꺾이면서(break-away) 신호를 보내 로봇을 정지시키고, 충돌이 해소되면 원위치로 복귀합니다.
- 장비와 작업자를 보호하고 사고를 예방
- 충돌로 인한 가동 중단 시간과 수리 비용 절감
- 공압으로 감도(break-away 힘) 조절 — 작업에 따라 민감도 설정
- 다양한 로봇에 쉽게 장착, 크기·하중별 8개 모델(SR-48 ~ SR-221)
상세정보
모델별 사양
| 모델 | 각도 변위 | 축 방향 변위 | 무게 | 모멘트 break-away | 축 방향 break-away |
|---|---|---|---|---|---|
| SR-48 | ±13° | 5.1mm | 0.25kg | 2.3~6 Nm | 440 N |
| SR-61 | ±11° | 5.6mm | 0.32kg | 6.8~28 Nm | 880 N |
| SR-81 / SR-82 | ±13° | 8.6mm | 0.58kg | 14~59 Nm | 1,700 N |
| SR-101 | ±12° | 10mm | 1.18kg | 27~120 Nm | 2,700 N |
| SR-131 | ±10° | 12mm | 2.31kg | 76~340 Nm | 4,700 N |
| SR-176 | ±10° | 16mm | 5.44kg | 180~810 Nm | 8,900 N |
| SR-221 | ±8° | 16mm | 11.4kg | 440~2,000 Nm | 14,000 N |
축 방향 break-away는 6.2bar 기준, 모멘트 break-away는 1.4~6.2bar 공압 범위 기준입니다.
이미지
동영상
ATI 다른 제품

ATI
6축 힘·토크 센서 (6-Axis Force/Torque Sensor)
로봇이 받는 힘과 토크를 6축(Fx·Fy·Fz·Tx·Ty·Tz)으로 동시에 측정하는 센서. 힘 제어, 정밀 조립, 연구용 상호작용 힘 계측에 쓰입니다.

ATI
자동 공구 교환장치 (Automatic Tool Changer)
로봇팔 끝의 그리퍼·작업 도구를 자동으로 교체하는 장치. 로봇 한 대로 여러 공정을 처리해 설비 활용도를 높입니다.
ATI
Utility Couplers
6축 힘/토크 센서와 로봇 툴 체인저 제품입니다.

ATI
디버링 툴 (Deburring Tool)
가공품에 남은 버(Burr)와 날카로운 모서리, 파팅 라인을 로봇으로 제거하는 공구. 컴플라이언스가 내장되어 균일한 마감을 냅니다.